
RoboScience 北京机科未来科技有限公司 · Beijing RoboScience Future Technology Co., Ltd.
스탠퍼드 AI Lab 출신 창업팀이 설계한 중국 구현 지능의 최전선 — VLOA 파운데이션 모델로 범용 로봇 두뇌를 만드는 베이징의 도전
RoboScience(북경기과미래과기유한공사, 北京机科未来科技有限公司)는 스탠퍼드 AI Lab과 애플 AI 플랫폼 등 세계 최고 수준의 AI·로보틱스 연구 현장을 거친 전문가들이 설립한 구현 지능(Embodied AI) 전문 기업입니다. 회사의 탄생은 단순한 창업 기회 포착이 아닌, 로봇 조작(manipulation) 연구의 근본적 한계를 실험실에서 직접 목격한 과학자들의 문제의식에서 비롯됐습니다.
중국과학기술대학(USTC) 물리학과 학부 졸업 후 스탠퍼드 AI Lab에서 석사를 취득한 AI 엔지니어링 전문가. Apple에서 AI 플랫폼 헤드(Head of AI Platform)로 재직하며 글로벌 테크 기업의 대규모 AI 시스템 운영 경험을 축적했습니다. 기초과학 소양과 산업 실행력을 겸비한 창업자로서, RoboScience의 기술 전략 및 사업 방향성을 총괄합니다.
스탠퍼드 AI Lab에서 박사학위를 취득하고, 현재 싱가포르국립대학교(NUS) 컴퓨터공학과 조교수로 재직 중입니다. 2020년 자연어와 비디오를 통합한 로봇 조작 학습 연구 Concept2Robot을 선도하며 VLA(Vision-Language-Action) 방향의 초기 개척자로 인정받았습니다. ICRA 2025 로봇 조작 분야 최우수 논문상 수상자이며, CoRL 워크숍 최우수 로보틱스 논문상도 수상했습니다.
에코백스(Ecovacs Group) 부사장 출신으로 소비자용 로봇 제품 개발 20년 이상의 경력을 보유합니다. 에코백스의 신제품 개발 프로세스 및 통합 공급망 관리 시스템을 전사적으로 구축한 핵심 인물로, 50개 이상의 로봇 제품을 양산 단계까지 이끈 실적을 보유하고 있습니다. RoboScience의 로봇 하드웨어 엔지니어링과 양산 전략을 주도합니다.
세 명의 창업자는 각각 AI 시스템 운영(Tian Ye), 기초 연구·알고리즘(Lin Shao), 하드웨어 양산(Liu Penghai)이라는 상호 보완적 역량을 보유해, 구현 지능 스타트업이 직면하는 “두뇌(소프트웨어)와 신체(하드웨어)의 동시 개발”이라는 본질적 도전에 최적화된 창업팀 구성을 실현하고 있습니다.
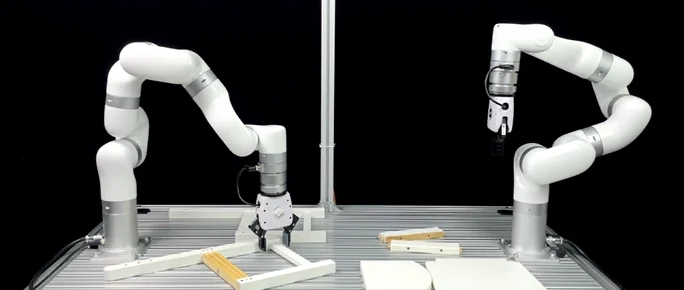
RoboScience의 기술 전략의 핵심은 VLOA(Vision-Language-Object-Action) 파운데이션 모델입니다. 이는 구현 세계 모델(Embodied World Model)과 구현 조작 파운데이션 모델(Embodied Manipulation Foundation Model)을 하나의 엔드-투-엔드 아키텍처로 통합한 접근으로, 기존의 시나리오별·객체별·로봇 플랫폼별로 파편화된 AI 모델들의 근본적 한계를 극복하는 것을 목표로 합니다. RoboScience는 이 범용 두뇌(AI Brain)를 자체 개발 로봇 본체(Robot Body)와 결합해 완전한 구현 지능 솔루션을 구성합니다.
| 기술 구성요소 | 분류 | 핵심 기능 | 기술적 의의 |
|---|---|---|---|
| VLOA 파운데이션 모델 | 코어 모델 | 구현 세계 모델 + 조작 파운데이션 모델의 엔드-투-엔드 통합. 어떤 태스크·객체·로봇에도 적응하는 범용 지능 프레임워크 | 단일 모델로 복수 로봇 플랫폼 및 미지(未知) 객체에 대한 일반화 능력 구현 |
| D(R,O)Grasp 프레임워크 | 조작 모델 | 로봇(R)과 물체(O)의 상호작용을 통합 표현하는 교차-구현체(Cross-Embodiment) 정밀 파지 프레임워크. ICRA 2025 최우수 논문상 수상 | 다양한 로봇 손 구조에서 학습된 파지 정책의 성공적 전이(Transfer) 실현 |
| T(R,O)Grasp | 조작 모델 | D(R,O)Grasp의 차세대 버전. 교차-로봇 파지 태스크에서 94.83% 평균 성공률 달성 | 상용화 가능한 수준의 파지 신뢰도 확보. 다종 로봇 플랫폼 동시 지원 |
| 멀티모달 물리 엔진 | 데이터 인프라 | 자체 개발 멀티모달 물리 시뮬레이션 엔진. 수천억 개의 고품질 조작 궤적 데이터를 완전 자동화 파이프라인으로 생성 | 현실-시뮬레이션 격차(Sim-to-Real Gap) 최소화. 데이터 규모화(Scaling)의 핵심 인프라 |
| 로봇 하드웨어 (자체 개발) | 하드웨어 | VLOA 모델의 물리적 구현 플랫폼. 소프트웨어와 하드웨어를 통합 설계하여 AI-하드웨어 공동 최적화 구현 | VLOA 모델의 상업 배포를 위한 확장 가능한 물리적 캐리어 역할. 양산 로드맵 추진 중 |
스케일링 법칙(Scaling Law)이 구현 지능의 열쇠인 이유: 화흥자본(Huaxing Capital) 투자은행 사업 파트너 Kun Xu는 Pre-A 라운드 발표와 함께 “스케일링 법칙은 구현 지능이 진정한 대규모 상업화 배포를 달성하기 위한 전제 조건이자, 업계의 발전 병목을 돌파하는 핵심”이라고 평가했습니다. RoboScience의 자체 물리 엔진 기반 데이터 생성 시스템과 완전 자동화 파이프라인은 이 스케일링 법칙을 구현 지능 영역에서 실현하기 위한 핵심 인프라입니다.
RoboScience는 설립 이후 불과 수개월 만에 중국 구현 지능 분야의 핵심 기관 투자자들로부터 연속적인 신뢰를 확보하며, 2026년 5월 현재까지 총 10억 위안이 넘는 자금을 조달했습니다. 재무 자문사로 화흥자본(华兴资本, Huaxing Capital)이 Pre-A와 Series A 모두를 단독으로 주관한 점은 투자 시장에서의 신뢰도와 딜 퀄리티를 방증합니다. 각 라운드는 직전 기술 마일스톤(ICRA 2025 수상, 모델 고도화)의 달성과 긴밀히 연동되어 있으며, 국영 전략 투자자와 민간 VC의 균형 잡힌 참여가 특징적입니다.
중국 최대 국유 복합기업 중 하나인 초상국(招商局, China Merchants Group) 산하 벤처캐피털 China Merchants Venture가 창업 초기 단계에서 RoboScience에 투자, 핵심 초기 주주로 참여했습니다. 이 투자는 RoboScience의 VLOA 모델 기술 기반 및 창업팀 역량에 대한 초기 기관의 신뢰를 확인한 것이며, 이후 모든 후속 라운드에 기존 주주로서 지속 참여하며 지지를 이어가고 있습니다.
라운드 특징: 보화자본(普华资本, Puhua Capital)이 리드 인베스터로 나선 첫 번째 공식 기관 라운드입니다. 창업 스타트업으로서 비공개 투자자들로부터 상당 규모의 첫 기관 투자를 확보했습니다.
공동 참여 투자자: 달성재지(达晨财智, Fortune Venture Capital), 장석자본(长石资本, LongCapital), 홍콩 혜과과창(香港慧科科创, Radiant Tech Ventures), 천계자본(天启资本, Tianqi Capital) — 4개 기관이 공동 참여했습니다. 초기 주주 China Merchants Venture도 추가 투자로 지지를 재확인했습니다.
재무 자문: 화흥자본(华兴资本, China Renaissance)이 단독 재무 자문을 담당, “스케일링 법칙이 구현 지능 상업화의 전제 조건”임을 라운드 발표와 함께 공식 평가했습니다.
자금 용도: VLOA 대형 모델 기술의 핵심 심화 개발 및 범용 로봇 비전 실현 가속화.
라운드 특징: 화흥자본(Huaxing Capital)이 주관한 10억 위안 규모의 Series A입니다. 국내외 著名 산업 대기업(industrial giants) 및 국내외 최상위 금융 기관이 다수 참여했으나, 구체적 투자자 명단은 공식 발표 시점 기준 비공개로 유지됐습니다. Pre-A 대비 약 3개월 만에 단행된 이례적으로 빠른 속도의 후속 라운드로, 구현 지능 분야에서의 기술 리더십과 실행 속도가 투자자들의 높은 신뢰를 이끌어낸 결과로 평가됩니다.
시장 맥락: 2026년 현재까지 중국 구현 지능 분야 공시 투자 총액이 3,450억 위안을 상회하는 가운데, 이번 라운드는 완성 기체(Complete Machine) 중심에서 관절 모듈·센서·정밀 핸드 등 업스트림 핵심 부품과 파운데이션 모델로 투자 중심이 이동하는 시장 전환과도 맞물립니다.
중국 구현 지능 시장은 AgiBot, Galbot, AI² Robotics 등 다수의 경쟁사가 존재하며, VLA(Vision-Language-Action) 모델 개발 경쟁이 격화되고 있습니다. 그러나 RoboScience가 구조적으로 차별화되는 지점은 기술적 독창성(물체 중심 세계 모델), 학술적 검증(ICRA 최우수 논문), 창업팀 구성의 희소성(Stanford AI Lab 연구 + Apple 산업 경험 + 에코백스 양산 경험의 결합)이라는 세 가지 층위에서 관찰됩니다.
기존 VLA 모델들이 로봇 자신의 관점(robot-centric)으로 환경을 인식하는 데 반해, RoboScience는 물체(Object)의 3D 궤적·접촉 관계·물리적 인과 변화를 중심으로 세계를 표현합니다. 이 설계는 로봇 플랫폼이 달라져도 동일한 인식 레이어를 유지할 수 있게 하여 Cross-Embodiment 일반화의 이론적 기반이 됩니다. ICRA 2025 수상은 이 접근법의 우수성을 글로벌 연구 커뮤니티가 독립적으로 검증한 것입니다.
자체 개발 멀티모달 물리 엔진을 통해 수천억 개의 고품질 조작 궤적 데이터를 완전 자동화 방식으로 생성하는 시스템은, 구현 지능의 스케일링 법칙을 실현하는 핵심 인프라입니다. 경쟁사들이 수동 데이터 수집에 의존하는 동안, RoboScience는 시뮬레이션-실물 폐루프(Closed-loop) 구조로 데이터 확장 속도에서 구조적 우위를 확보합니다.
소프트웨어(VLOA 모델)와 하드웨어(자체 로봇 본체)를 동시에 개발하는 수직 통합 전략은, AI 모델과 물리적 액추에이터 간의 공동 최적화(co-optimization)를 가능하게 합니다. 에코백스 부사장 출신 Liu Penghai의 20년 양산 경험은 이 통합 전략의 실행 신뢰도를 높이는 핵심 자산으로, 소프트웨어 중심 경쟁사들이 직면하는 하드웨어 양산 병목을 구조적으로 해소합니다.
Lin Shao(스탠퍼드 AI Lab PhD, NUS 교수, ICRA 최우수 논문 저자), Tian Ye(스탠퍼드 AI Lab 석사, 애플 AI 플랫폼 헤드), Liu Penghai(에코백스 부사장, 50개 제품 양산)의 창업팀 구성은 학술 연구의 최전선과 글로벌 테크 기업의 산업 실행력, 그리고 소비자 로봇 양산 노하우가 단일 팀에 결집된 극히 드문 사례입니다. 중국 구현 지능 스타트업 중 이와 유사한 창업팀 역량 조합을 보유한 기업은 손에 꼽힙니다.
중국 15차 5개년 계획(2025~2030)이 구현 지능을 명시적 전략 성장 동력으로 지정한 가운데, 세계 최대의 산업용 로봇 설치 기반과 EV 공급망을 보유한 중국의 제조 생태계는 RoboScience의 로봇 하드웨어 양산에 구조적 이점을 제공합니다. China Merchants Venture 등 국유 자본의 초기 참여는 이 정책 방향과의 정렬성을 상징적으로 보여줍니다.
VLOA 모델은 리테일·물류·산업·가정용 등 복수의 응용 시나리오를 단일 모델 아키텍처로 지원하도록 설계됐습니다. 특정 산업 수직에 종속되지 않는 이 범용 배포 전략은, 시장 침투 속도를 높이면서도 다운사이드 리스크를 분산하는 효과를 냅니다. D(R,O)Grasp의 교차-구현체 일반화 성능은 이 전략의 기술적 실현 가능성을 이미 입증했습니다.
시장 전망 및 투자자 관점: 2026년 현재 중국 구현 지능 투자 시장은 완성 기체 중심에서 파운데이션 모델·핵심 부품으로의 구조적 전환이 진행 중입니다. RoboScience는 이 전환의 수혜자로서, VLOA 파운데이션 모델이라는 명확한 기술 포지셔닝과 ICRA 2025 수상으로 검증된 학술적 우수성을 동시에 보유한다는 점에서 차별화됩니다. Pre-A에서 Series A까지 약 3개월이라는 이례적 속도와 화흥자본의 연속 주관은, 구현 지능 시장의 치열한 경쟁 속에서도 RoboScience가 투자 커뮤니티로부터 선별적인 높은 신뢰를 확보했음을 보여주는 강력한 시그널입니다.
RoboScience는 2026년 5월 현재 상업화 단계 이전의 기술 개발 기업입니다. Series A 자금 조달을 완료했으나, 구현 지능 분야의 구조적 특성상 완전한 상업화 수익 창출까지는 추가적인 기술 성숙과 시장 형성 시간이 필요합니다.
기회 요인으로는 ▲물체 중심 세계 모델이라는 이론적 차별화 및 ICRA 2025 수상으로 검증된 기술 우수성 ▲중국 15차 5개년 계획의 구현 지능 전략 지원이 가져오는 정책·자본 순풍 ▲에코백스 부사장 출신 Liu Penghai의 로봇 양산 경험으로 인한 하드웨어 병목 리스크 구조적 완화 ▲리테일·물류·산업·가정 등 복수의 응용 시나리오 동시 공략이 가능한 범용 플랫폼 전략 ▲94.83% 교차-로봇 파지 성공률이 시사하는 상용화 가능 수준의 기술 신뢰도를 들 수 있습니다.
리스크 요인으로는 ▲AgiBot, Galbot 등 중국 내 다수 경쟁사와의 격화되는 파운데이션 모델 경쟁 ▲구현 지능의 시뮬레이션-실물 격차(Sim-to-Real Gap) 극복과 현실 배포 환경에서의 신뢰도 검증이라는 업계 공통 기술 과제 ▲상업화 수익 창출 전까지의 자본 소모 속도와 추가 투자 유치 필요성 ▲미국의 첨단 AI 칩 수출 규제로 인한 NVIDIA 칩 의존성 문제(중국 구현 지능 업계 공통 리스크) ▲로봇 하드웨어 양산에서의 공급망 안정성 및 수율(Yield) 리스크가 있습니다.